中经记者 杨让晨 上海报道
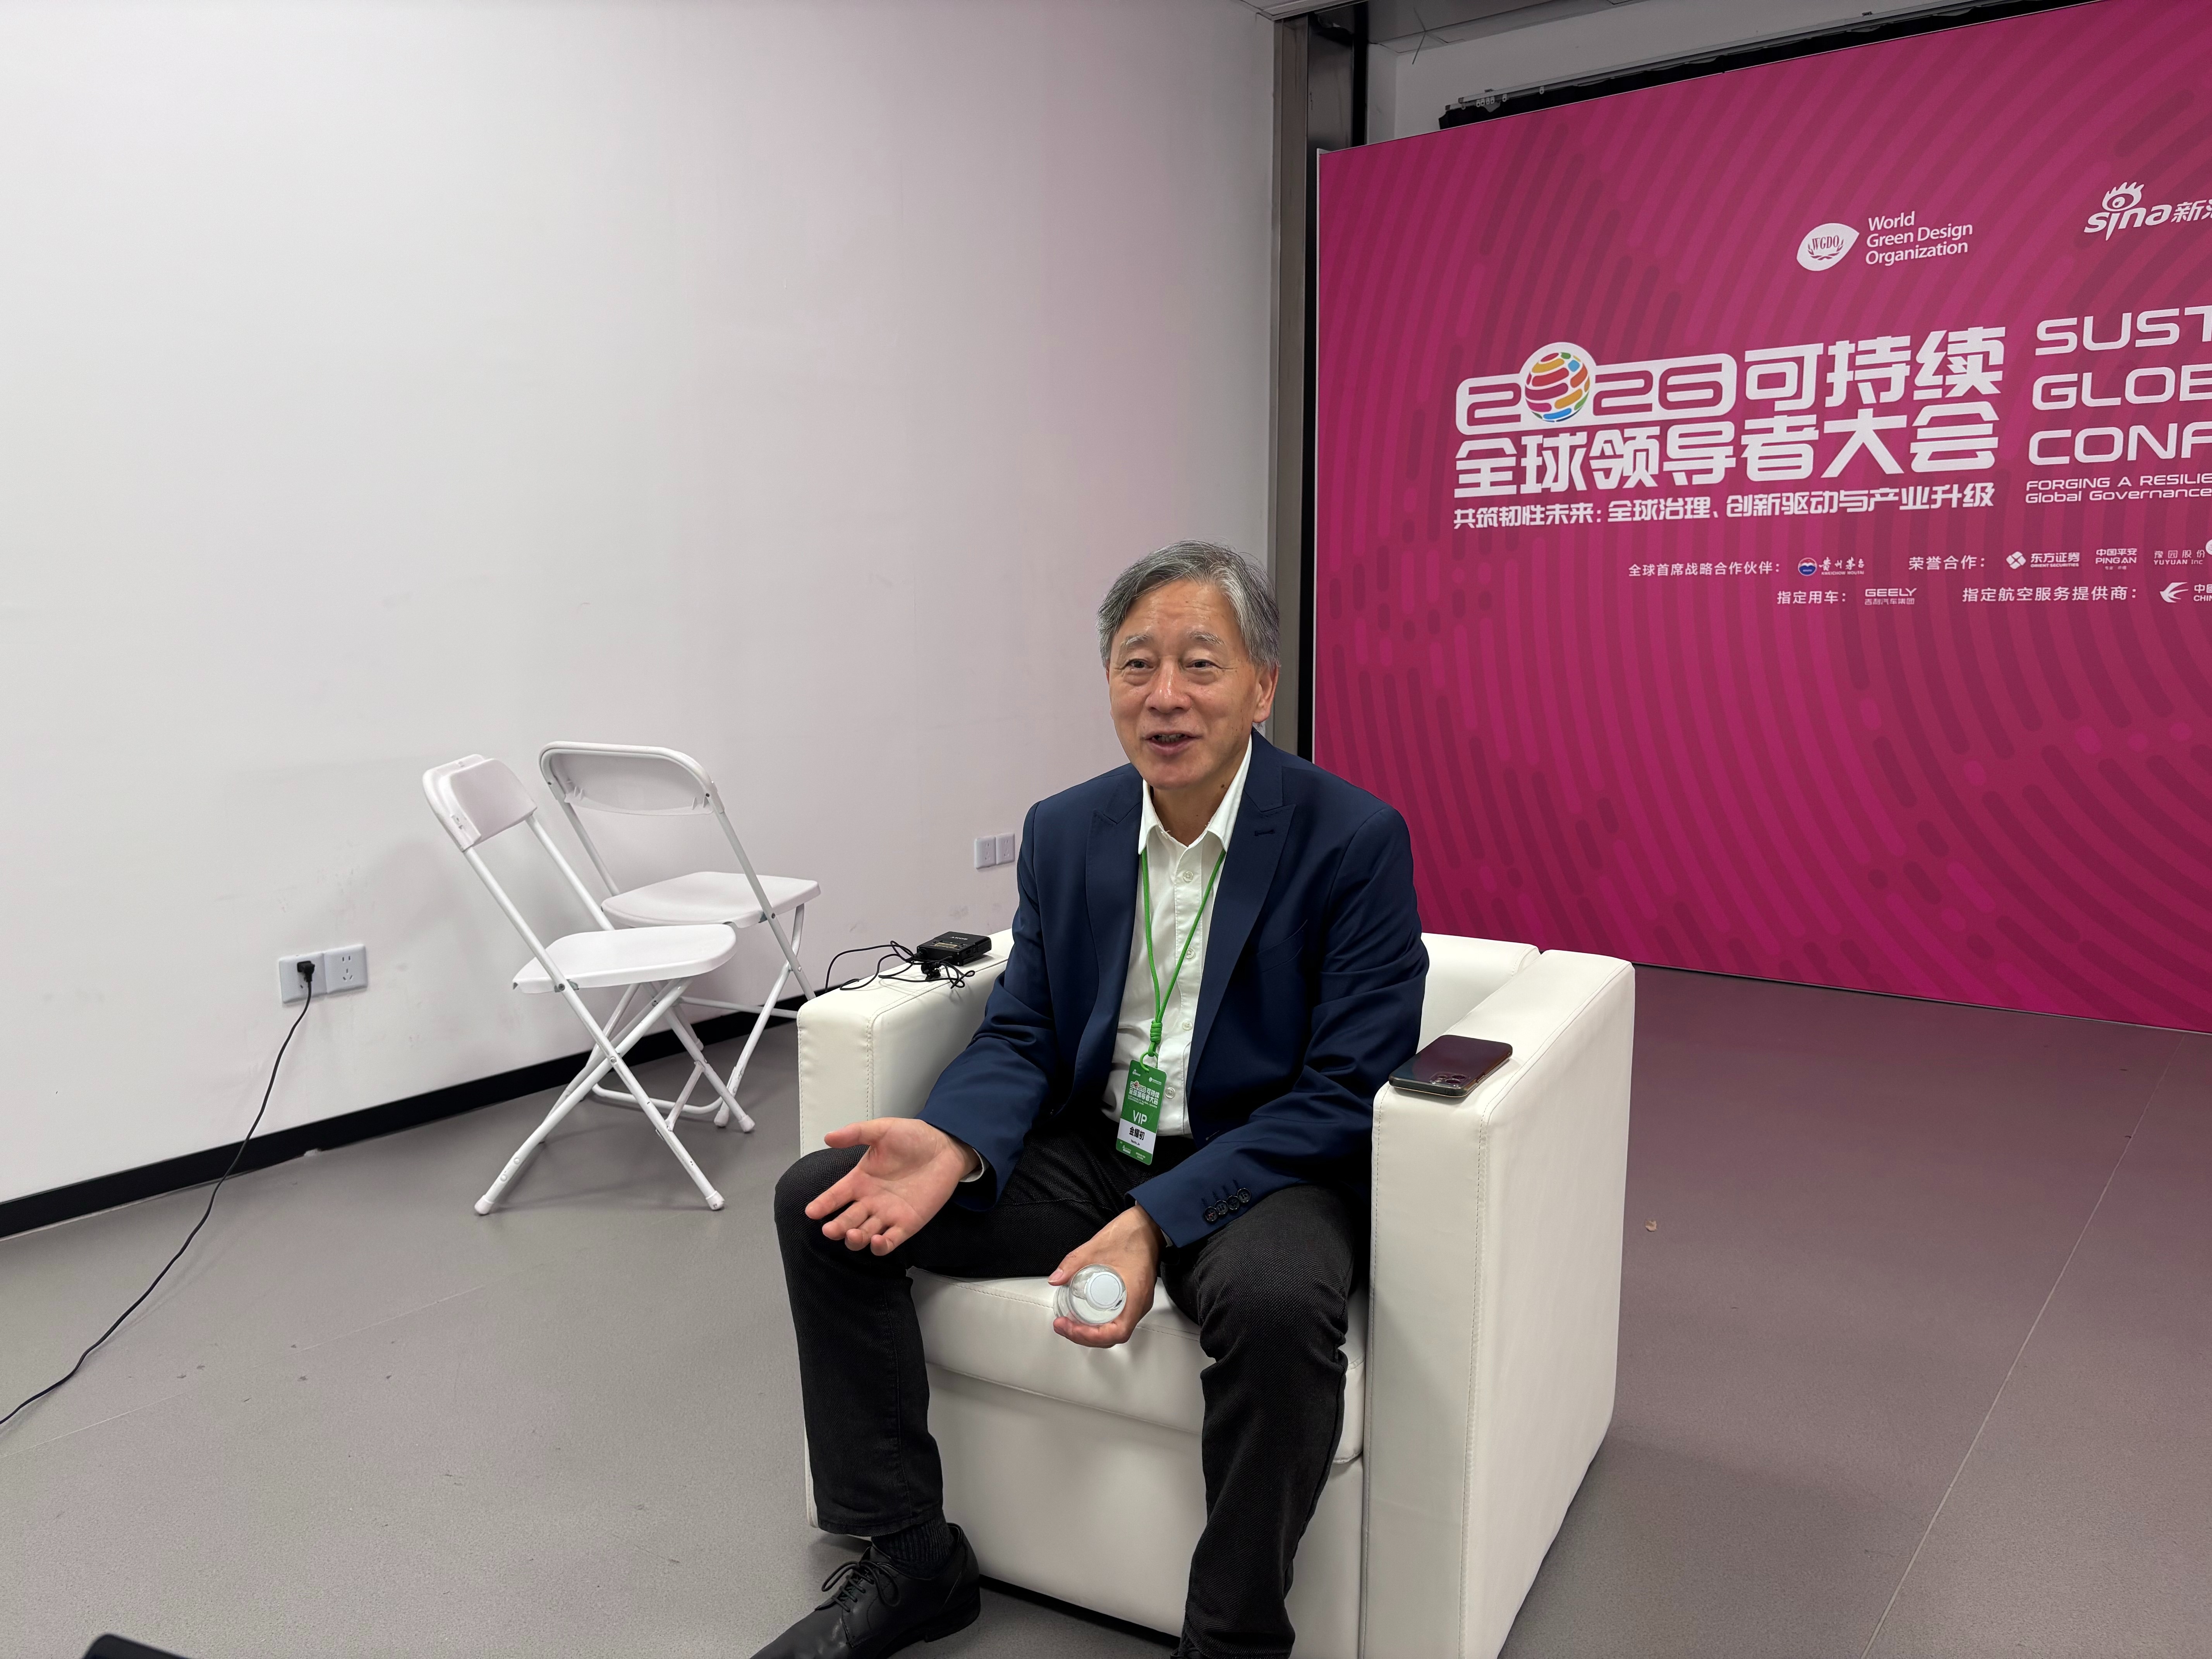
(金耀初认为,机器人的精细作业能力仍然存在明显局限。杨让晨/摄影)
“我们现在看到机器人在跑步、武打、跳舞等方面的表现已经不错,但在复杂、精细作业方面还有很多技术问题需要解决。”西湖大学人工智能讲席教授、人工智能系主任金耀初在2026可持续全球领导者大会期间接受《中国经营报》记者采访时表示,当前市场对于具身智能部分技术进展和产业化速度的预期可能偏高。
作为长期从事人工智能、类脑计算研究的学者,金耀初在2023年起他担任西湖大学可信及通用人工智能实验室负责人。在他看来,具身智能真正走向产业应用,不能仅依赖大规模数据采集与模型训练,还需要在硬件、感知、控制以及自主学习能力等方面取得突破。
“中国完整的制造业体系和丰富的应用场景能够为具身智能发展提供重要支撑。但具身智能从实验室走向真实应用仍需要时间,特别是在复杂工业操作、家庭服务等领域,技术成熟度与实际需求之间仍存在距离。”金耀初表示。
基于此,围绕着具身智能资本热度、技术发展路径及产业化前景等问题,记者与金耀初进行了对话。
资本热度与技术成熟度
《中国经营报》:今年以来,具身智能行业的融资热度持续上升。你如何评价目前国内具身智能产业的发展阶段?资本市场的热度与技术成熟度是否匹配?行业是否存在一定泡沫?
金耀初:首先,中国具身智能领域的投资热度确实比较高,目前获得较大规模融资的具身智能企业已经有相当数量。
但与此同时,大家也普遍存在一种疑问,就是这些技术到底能不能真正用起来。我认为,这是一个值得深入思考的问题。对于行业是否存在泡沫,我们需要更清楚地认识到,具身智能现在究竟能够做什么,未来又应该能做什么。
通过实际研究,我们意识到当前具身智能距离真正承担复杂任务,还有不少技术问题需要解决。例如,如果人形机器人真正进入产业应用,精细操作能力必须足够强。
又例如,对于人来说,将两根柔性电线连接起来,再使用工具进行固定,可能是相对简单的工作,但对于机器人而言,完成这些操作具有很大的挑战性。目前不少具身智能研究还集中于桌面上的物体抓取、搬运等相对封闭的场景。这些研究有价值,但仅靠这些能力,还不足以支撑机器人完成更复杂的工作。
所以,我认为行业需要进行一些思考。不能只是增加企业数量,更重要的是让研发资源得到有效投入,使机器人真正具备解决实际问题的能力。
《中国经营报》:现在机器人在跑步、跳舞等方面已经表现出较强的运动能力。你认为市场是否高估了部分技术进展?具身智能距离真正大规模应用还有多远?
金耀初:我认为在某些方面,市场对具身智能技术的期待可能确实比较高。具身智能研究非常重要,特别是与实际应用场景结合的研究。政府加大科研投入、支持校企合作、建设中试基地和训练基地,我认为都有必要。
但是,我们不能因此形成一种预期,认为明年机器人就能够广泛应用于各种复杂场景。技术的发展需要时间。我们当然希望具身智能能够发展得比较快,但它不会是今年或明年就能够完成的事情。
因此,我不太相信具身智能明年就会出现所谓的“iPhone时刻”。现在机器人在跑步、武打、跳舞等方面的表现确实不错,但精细作业能力仍然存在明显局限。
尤其是进入家庭,可能还需要更长时间。比如让机器人照顾老年人,除了能不能完成任务,还要考虑安全性、可靠性等问题。这些都需要相关技术进一步成熟。
不能只依赖数据规模
《中国经营报》:目前具身智能行业高度重视训练数据,真机采集、动作捕捉、VR设备以及视频等不同数据采集方式不断出现。你认为行业是否过度依赖数据规模?未来哪种数据采集方式可能成为主流?
金耀初:当前具身智能最主要的技术路线,还是端到端的数据驱动方法。我认为数据采集是有必要的,但哪一种数据采集方式最有效,现在还很难判断。
我们的实验室也在采用不同方式开展研究,包括动作捕捉、VR设备等。不同采集方式都有各自的优点和局限性。比如,有些方式对于采集手臂和身体关节的运动比较有效,但是对于手指的精细动作,采集效果可能就不够理想。
人的手指运动非常复杂,很多操作不仅涉及动作轨迹,还涉及触觉、力反馈以及不同关节之间的协调。要把这些信息准确采集下来,并不容易。此外,复杂操作的数据采集效率也是问题。
例如,电力系统带电作业场景需要机器人在特定位置完成精细操作。这样的任务并不是通过简单遥操作就能获得大量高质量数据,实际采集过程也存在很多困难。
因此,首先需要进一步提高数据采集效率,同时改进采集系统的技术能力。但我始终认为,从根本上讲,具身智能不能纯粹依赖数据。
《中国经营报》:如果不能仅仅依靠增加训练数据,那么机器人未来能否通过自主探索、主动学习等方式,改变目前训练数据的获取方式和成本结构?
金耀初:我认为,这实际上涉及机器人学习方式的问题。人学习一件事情,并不需要在每一种情况下都重复训练。比如,今天桌子上放着一个杯子,你学会了如何拿起它。明天换成另一个杯子,或者桌子上多了一本书,你不需要再从头学习一遍。但如果我们的机器人依赖大量数据训练,那么环境发生一点变化,就可能需要重新采集数据、重新训练,这显然不是理想的方式。
所以,我们需要更多借鉴人脑的工作机制,比如在线校正,以及基于内部模型的预测等机制。机器人在执行任务的过程中,应当能够根据实际情况不断调整自己的行为,而不是仅仅按照事先训练的方式完成动作。
只有将这些机制引入具身智能系统,才有可能减少对大量训练数据的依赖,并且更有效地完成复杂任务。
这也是为什么我们现在聚焦类脑计算与具身智能的结合,希望机器人不仅能够模仿动作,还能够根据环境变化,自主调整完成任务的方式。
产业壁垒不只是算法
《中国经营报》:目前不少具身智能企业强调从实际应用场景出发进行产品研发。中国拥有较为完整的制造业体系和丰富的工业场景,这些优势能否进一步转化为具身智能企业在算法和技术上的竞争力?
金耀初:我认为中国很大的一个优势,就是制造业体系比较完整,有非常丰富的工业应用场景。同时,政府也比较重视具身智能产业发展。我们也与相关应用中心开展合作,其中涉及不同的应用场景。
这些条件对于具身智能发展非常重要。不过,我们现在很难期待机器人像人一样,能够完成各种各样的任务。我认为这样的目标想要在短期内达成不太现实。
因此,可以先从一些垂直领域入手。但我们真正希望实现的是,机器人具备一定的自主学习能力,在面对不同型号产品、不同工作条件的时候,不需要每一次都从头进行训练。
如果能够实现这一点,对于机器人在实际生产中的应用就会很有帮助。所以,我认为中国丰富的制造业场景确实能够为具身智能发展创造有利条件。结合具体行业和产品开展训练与研发,是值得重视的方向。
《中国经营报》:如果从未来5至10年的产业竞争来看,你认为具身智能企业的核心竞争壁垒会建立在什么方面?是硬件、算法模型、数据资源,还是应用场景?
金耀初:我个人认为,这些方面都需要。
首先,硬件依然非常重要。从成本和部分功能表现来看,中国机器人硬件在国际上已经具有一定竞争力。但我们在实际使用过程中发现,硬件本身仍然存在很多局限性。
例如稳定性和可靠性不足,感知能力也有待提升。特别是在灵巧手方面,机器人的手指控制、传感能力仍然存在问题。有些机器人虽然能够完成动作,但是手指的驱动和控制方式还比较有限,传感信号的质量也有待提升。这些问题都会影响机器人的操作能力,甚至影响数据采集和后续模型训练的效果。
所以,我们不能只关注人工智能算法,还需要重视硬件与算法之间的匹配。如果硬件不够好,即使算法再先进,也很难发挥出应有的能力。
其次,还需要提升数据采集、感知以及控制等技术能力。再进一步,就是我们前面谈到的类脑思想和闭环机制,让机器人能够在执行任务时根据环境变化自主调整。只有硬件、传感、控制和人工智能技术协同发展,才有可能让具身智能可靠地应用于更多复杂场景。
《中国经营报》:随着人工智能能力不断提升,部分业内人士开始讨论是否需要放缓AI发展的速度。你如何看待这种观点?
金耀初:我个人认为,简单地“踩刹车”没有什么用。前几年也有人提出过暂停人工智能研究一段时间的建议,但我认为,更重要的问题是我们应该怎样开发更加安全、可信、可靠的人工智能系统。
人工智能技术需要继续发展,其内生安全性也需要同步提升。特别是具身智能,它与传统人工智能有所不同。机器人不仅能够作出决策,还能够在物理世界中执行动作,潜在的安全风险可能更加直接。因此,我们在开发人工智能技术的时候,就应该考虑如何提高其安全性和可靠性,而不是等到技术成熟之后,再去补充安全方面的能力,推动技术进步与提高安全水平应当同时进行。
(编辑:张靖超 审核:李正豪 校对:颜京宁)